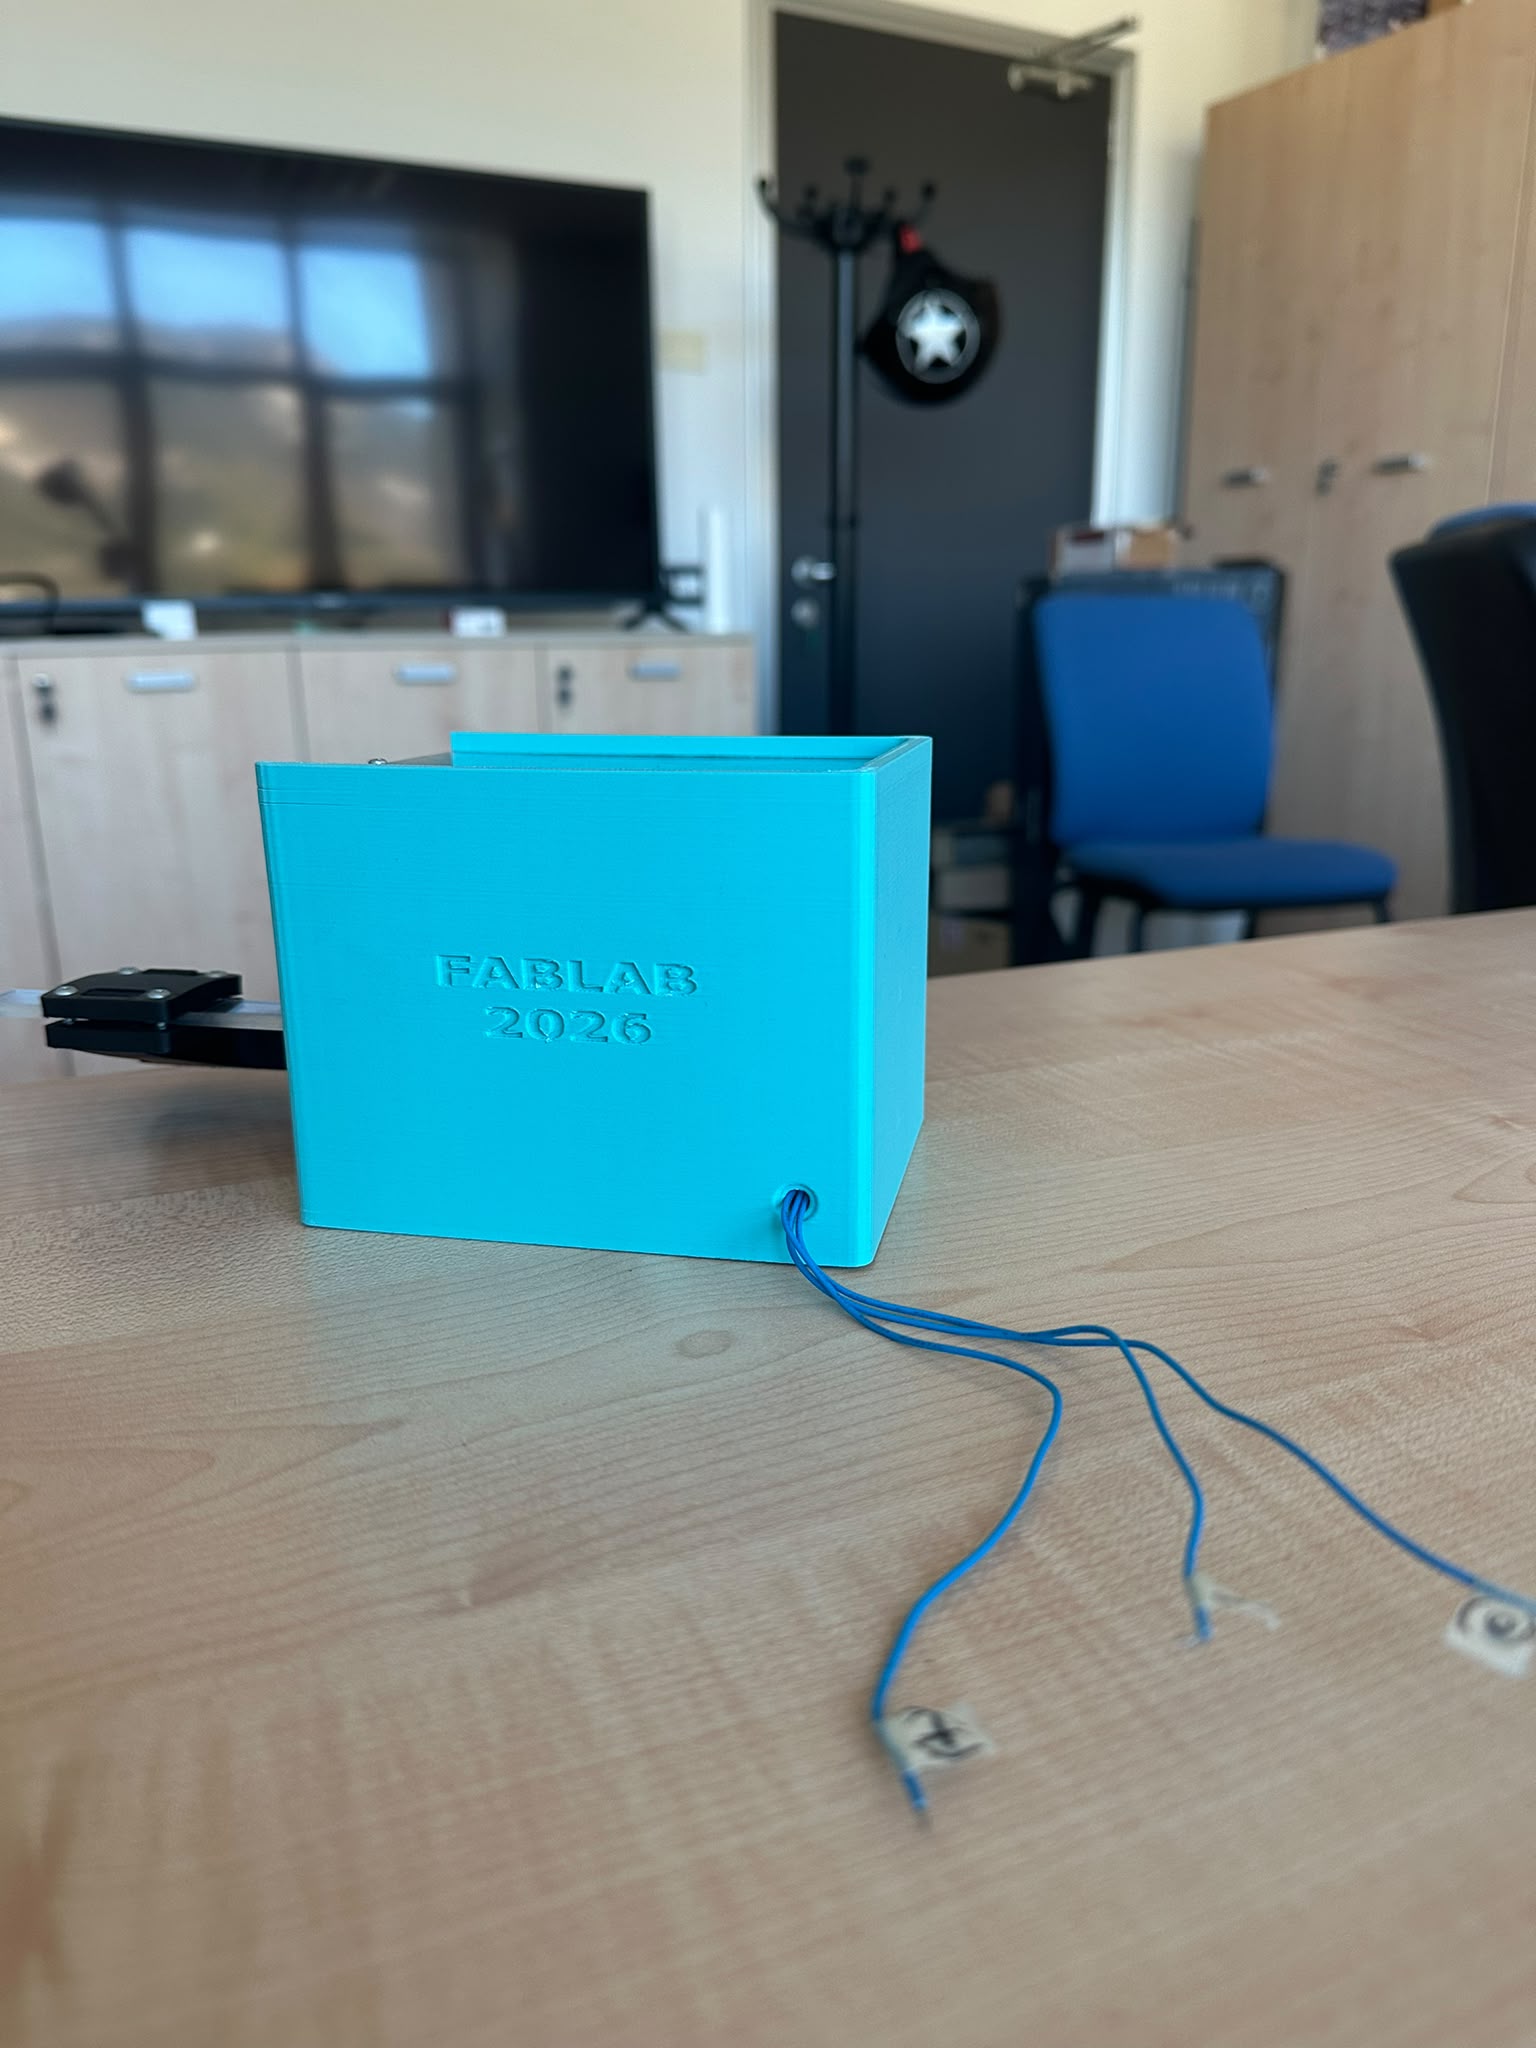
Anche per l’anno accademico 2026 abbiamo proposto assieme al Fab Lab di ateneo la possibilità ai nostri studenti della laurea triennale in ingegneria industriale la possibilità di costruire con le loro mani un accelerometro a massa sismica partendo dai componenti di base: un sensore ad effetto Hall, un Arduino e componenti realizzati con stampa 3D e/o taglio laser.
Volevo ringraziare chi ha contribuito! Mauro Hueller del dipartimento di Fisica, Alberto Montresor, Francesca Fiore e Luca Vassallo del FabLab, Matteo Bonetto ed Andrea Albanese del DII.
Due gruppi di studenti si sono cimentati con questo lavoro:
Gruppo 1:
Nicola Taddei
Davide Negri
Giulio Antolini

Progettazione e Caratterizzazione Dinamica di un Accelerometro a Effetto Hall
Nell’ambito delle attività del Laboratorio di Misure, Sensori ed Elaborazione dei Segnali dell’Università degli Studi di Trento, lo studio della dinamica dei sistemi fisici richiede un approccio multidisciplinare che integri competenze di meccanica, elettronica e analisi dei segnali.
Il presente articolo illustra le fasi di progettazione, realizzazione e caratterizzazione di un accelerometro basato sull’effetto Hall, concepito per lo studio della risposta dinamica di un sistema massa-molla-smorzatore, descritto mediante un modello a parametri concentrati, nel contesto dell’ingegneria meccatronica.
Progettazione Meccanica e Prototipazione
Il dispositivo si basa sulla misura delle variazioni del campo magnetico mediante un sensore a effetto Hall, utilizzato per rilevare lo spostamento relativo di una massa mobile.

Per analizzare differenti risposte dinamiche, sono state progettate e realizzate presso il FabLab, mediante stampa 3D in polimero PETG, tre configurazioni caratterizzate da diversi spessori dei bracci flessibili.

La variazione della rigidezza strutturale ha consentito di modificare la frequenza naturale del sistema e di studiarne sperimentalmente il comportamento oscillatorio, confrontando le risposte delle tre configurazioni.
Per proteggere il dispositivo, garantire un assemblaggio stabile e favorire la ripetibilità delle prove, l’intero apparato è stato alloggiato all’interno di un contenitore in plexiglass, progettato su misura e realizzato mediante taglio laser.
Infrastruttura di Acquisizione e Trasmissione
L’acquisizione del segnale analogico è stata affidata a un microcontrollore Arduino Uno R3. Attraverso l’ambiente di sviluppo Arduino IDE è stato sviluppato un firmware dedicato al campionamento del segnale proveniente dal sensore Hall.
A livello software sono state implementate tecniche di oversampling per migliorare la risoluzione effettiva della conversione analogico-digitale e ridurre le fluttuazioni delle letture, compatibilmente con la frequenza di acquisizione richiesta.
La trasmissione dei dati è avvenuta tramite comunicazione seriale a 250000 baud, verso un’infrastruttura locale basata su Node-RED.

Grazie alla gestione dei flussi seriali, i dati sono stati acquisiti, decodificati e visualizzati in tempo reale, per essere successivamente esportati in formato CSV e resi disponibili per le successive elaborazioni.
Elaborazione dei Segnali e Analisi dei Dati
L’elaborazione dei dati acquisiti è stata condotta in ambiente RStudio, applicando tecniche di elaborazione digitale dei segnali (Digital Signal Processing) per la caratterizzazione dinamica del sistema.
Analisi in Frequenza
È stata applicata la Trasformata Rapida di Fourier (FFT) per determinare il contenuto spettrale dei segnali acquisiti.
L’analisi ha consentito di individuare le componenti dominanti associate alle oscillazioni delle tre configurazioni in PETG, identificandone le frequenze caratteristiche e analizzando il modulo e la fase delle rispettive componenti spettrali.
Identificazione Parametrica
Per caratterizzare il sistema dal punto di vista della meccanica delle vibrazioni, sono stati implementati algoritmi di regressione non lineare applicati alla risposta oscillatoria.
Attraverso l’analisi dell’inviluppo esponenziale delle oscillazioni libere è stato possibile stimare il coefficiente di decadimento (\lambda) e, mediante l’analisi della frequenza delle oscillazioni smorzate, determinare la pulsazione naturale non smorzata (\omega_n).
Questa procedura ha consentito di confrontare quantitativamente le caratteristiche dinamiche delle diverse configurazioni meccaniche.
Calibrazione e Derivazione Spettrale
Il segnale del sensore Hall, acquisito sotto forma di tensione elettrica (V), è stato preliminarmente convertito in uno spostamento meccanico (mm) mediante un’apposita curva di calibrazione.
Successivamente, il segnale di spostamento è stato trasformato nel dominio della frequenza mediante FFT, per analizzarne le componenti armoniche e identificare le frequenze caratteristiche del sistema.
Sfruttando le proprietà matematiche della trasformata di Fourier, è stato quindi possibile ricavare l’accelerazione direttamente nel dominio della frequenza, senza ricorrere alla derivazione numerica dello spostamento nel dominio del tempo.
Questo approccio consente di integrare la misura indiretta dell’accelerazione con le tecniche di analisi spettrale, pur richiedendo attenzione alla possibile amplificazione delle componenti di rumore alle alte frequenze.
Conclusioni
Il progetto rappresenta un esempio concreto di integrazione tra progettazione meccanica, prototipazione rapida, acquisizione elettronica ed elaborazione digitale dei segnali.
La realizzazione di tre configurazioni meccaniche con differenti rigidezze ha permesso di studiare sperimentalmente l’influenza delle caratteristiche strutturali sulla risposta dinamica di un sistema massa-molla-smorzatore.
L’impiego combinato delle tecnologie di fabbricazione disponibili presso il FabLab, della piattaforma Arduino, dell’ambiente Node-RED e degli strumenti di analisi in RStudio ha consentito di sviluppare un percorso completo, dalla progettazione del sensore fino all’identificazione dei suoi parametri dinamici.
L’attività evidenzia il valore dell’approccio interdisciplinare e della sperimentazione pratica nella formazione ingegneristica, mostrando come strumenti di prototipazione accessibili possano essere utilizzati per realizzare e caratterizzare sistemi di misura originali.
Gruppo 2:
Corradi
Bulf
Bonichini
Novembre

